[C++] C++ 코어로 Swift 라이브러리 만들기 - 해양 알고리즘 라이브러리를 처음부터
선박 두 척 사이의 거리, 목적지까지의 방위, 가까워지는 시점(CPA/TCPA), 칼만 필터로 다듬은 위치. 해양 앱을 만들다 보면 이런 계산이 iOS에도, Android에도, 웹에도 똑같이 필요합니다.
플랫폼마다 Swift, Kotlin, JavaScript로 따로 구현하면 이런 일이 생깁니다.
- 같은 두 좌표인데 iOS와 Android가 서로 다른 거리를 보여줍니다. 공식이 같아도 반올림, 각도 정규화, 경계 처리가 조금씩 다르기 때문입니다.
- 버그를 고칠 때 세 군데를 고쳐야 하고, 정확도 테스트도 세 벌을 만들어야 합니다.
그래서 계산은 C++ 한 곳에서 하고, 각 플랫폼은 그 결과를 받아 쓰기만 하도록 marine-algorithms라는 라이브러리를 만들고 있습니다. 지금은 측지 계산(하버사인, Vincenty)과 단위 변환까지 C++ 코어 → C 다리층 → Swift 바인딩으로 이어 놓았습니다.
이 글은 알고리즘보다 C++ 코어를 Swift에서 쓰게 만드는 방법을 다룹니다. 처음 접하면 extern "C", 심볼, 모듈맵, publicHeadersPath 같은 단어가 한꺼번에 쏟아지기 때문에, 개념부터 쌓고 → 작은 라이브러리를 직접 만든 다음 → 실제 라이브러리 구조를 읽는 순서로 갑니다.
Part 1. 먼저 알아둘 개념
- 한 장으로 먼저 보기
- 소스 코드가 기계어가 되기까지 - C++ 따로, Swift 따로
extern "C"와 C ABI - 왜 굳이 C를 한 번 거치는가- Swift가 C를 가져오는 방법 - 모듈맵과 C++ interop
Part 2. 처음부터 만들어 보기 - MiniNav
- 폴더 구조와 Package.swift
- C++ 코어 -
std::expected - C 다리층 - 상태 코드와 out 포인터
- Swift 래퍼 - 값 타입과 typed throws
- 테스트하고 심볼 확인하기
- 자주 하는 실수 두 가지
Part 3. 실제 라이브러리 - marine-algorithms
- 코어 설계 규칙
- 다리층 규칙
- 실패가 층을 넘는 방식
- 빌드 두 갈래 - CMake와 SwiftPM
- 테스트는 층마다 맡는 것이 다르다
- 데모 앱에서 확인하기
- 실제로 걸렸던 함정들
- 다음 단계 - 상태 있는 객체
이 글의 결과는 모두 Xcode 27.0 / Swift 6.4 / macOS(arm64)에서 직접 빌드하고 돌려서 확인했습니다. 에러 메시지도 실제 출력을 그대로 옮겼습니다.
Part 1. 먼저 알아둘 개념
1. 한 장으로 먼저 보기
marine-algorithms/
├── Package.swift            SwiftPM: iOS·macOS 앱이 가져다 쓰는 길
├── CMakeLists.txt           CMake: C++ 테스트, 이후 Android NDK가 쓰는 길
├── include/marine/          C++ 공개 헤더 (namespace marine::)
├── src/                     C++ 구현               ─┐ SwiftPM 타겟
├── bindings/                                        │ CMarineAlgorithms
│   ├── c/                                           │
│   │   ├── include/marine_c.h   C 헤더 (Swift에 보이는 유일한 헤더)
│   │   └── marine_c.cpp         extern "C" 구현    ─┘
│   └── swift/
│       ├── Sources/MarineAlgorithms/   Swift 래퍼 ← 앱이 import하는 모듈
│       └── Tests/                      Swift 테스트
└── tests/
    ├── cpp/                 C++ 테스트 (Catch2)
    └── data/                기준값 (GeodTest 일부)
규칙은 하나입니다. Swift는 C 헤더 marine_c.h만 봅니다. C++ 헤더는 Swift에 노출하지 않습니다.
| 층 | 하는 일 | 모르는 것 | 실패를 알리는 방법 |
|---|---|---|---|
| C++ 코어 | 계산 | 누가 자신을 부르는지 | std::expected |
| C 다리층 | C 타입 ↔ C++ 타입 변환 | 계산 방법 | ma_status + out 포인터 |
| Swift 바인딩 | C 값을 Swift 값 타입으로 | C++가 있다는 것 자체 | throws(GeodesyError) |
앞으로 나올 용어를 미리 정리해 두겠습니다.
| 용어 | 한 줄 설명 | 나오는 곳 |
|---|---|---|
| 헤더 / 소스 | 선언(.h, .hpp)과 구현(.c, .cpp) |
2장 |
| 전처리 | #include를 복사·붙여넣기하는 등, 컴파일 전에 텍스트를 고치는 단계 |
2장 |
| 컴파일 | 소스 파일 하나를 기계어로 번역하는 단계. 프론트엔드 → 중간 코드 → 백엔드 | 2장 |
| 기계어 | CPU가 실제로 실행하는 숫자 명령. arm64는 명령 하나가 4바이트 | 2장 |
목적 파일 (.o) |
소스 하나를 컴파일한 결과. 기계어 + 심볼 표 + 아직 못 채운 빈칸 메모 | 2장 |
| 심볼 | 목적 파일 안에서 함수·변수를 가리키는 이름 | 2장 |
| AST | 소스를 문법 구조대로 나타낸 나무. 컴파일러 프론트엔드가 만든다 | 2장 |
| 중간 코드 (LLVM IR, SIL) | 언어와 CPU 사이의 공통 언어. SIL은 Swift 전용 | 2장 |
| 링커 / 링크 | 여러 .o를 합치며 이름을 짝짓고 빈칸에 주소를 채워 실행 파일을 만드는 도구와 단계 |
2장 |
| 정적 / 동적 라이브러리 | .o 묶음(.a) / 실행할 때 붙는 독립 파일(.dylib) |
2장 |
| name mangling | C++가 오버로딩을 위해 심볼 이름에 네임스페이스·인자 타입을 섞는 것 | 2장 |
| ABI | 컴파일된 코드끼리 지키는 약속. 심볼 이름, 인자 전달 방식, 구조체 메모리 배치 | 3장 |
extern "C" |
이 함수는 C 방식(이름 그대로, C 호출 규약)으로 내보내라는 지시 | 3장 |
| POD 구조체 | 생성자·소멸자·가상 함수 없이 데이터만 있는 구조체. C와 메모리 배치가 같다 | 3장 |
| Clang 모듈 / 모듈맵 | C 헤더를 Swift가 import할 수 있는 모듈로 묶는 설명서 |
4장 |
| C++ interop | Swift 5.9부터 C++ 헤더를 직접 가져오는 기능 | 4장 |
std::expected |
“값 또는 오류”를 담는 C++23 타입. Swift Result와 비슷하다 |
6장 |
| typed throws | Swift 6의 throws(ErrorType). 던지는 오류 타입을 정확히 적는다 |
8장 |
2. 소스 코드가 기계어가 되기까지 - C++ 따로, Swift 따로
Swift만 쓸 때는 Xcode의 ▶ 버튼 하나로 끝나서 잘 보이지 않지만, C++ 라이브러리를 붙이는 순간 그 버튼 뒤에서 일어나는 일을 알아야 합니다. 이 글에 나오는 에러 대부분이 어느 단계에서 났는지를 알면 바로 읽히기 때문입니다.
먼저 언어를 섞지 않고, C++ 소스가 기계어가 되는 과정과 Swift 소스가 기계어가 되는 과정을 각각 따로 보겠습니다. 두 언어를 잇는 이야기는 그다음입니다.
컴파일러는 번역가다
CPU는 knots * 1852.0 같은 글자를 읽지 못합니다. CPU가 아는 건 기계어, 즉 “레지스터 d0에 d1을 곱하라”, “이 주소로 뛰어라” 같은 명령을 숫자로 적은 것뿐입니다. 아이폰과 Apple Silicon Mac의 arm64 CPU에서는 명령 하나가 4바이트 숫자입니다. 예를 들어 fmul d0, d0, d1은 1e610800입니다.
사람의 글을 이 숫자로 바꾸는 번역가가 컴파일러입니다. 언어가 달라도 컴파일러의 뼈대는 비슷합니다.
| 단계 | 하는 일 | 비유 |
|---|---|---|
| 프론트엔드 | 문법을 분석해 구조(AST)로 만들고, 이름과 타입을 확인 | 원문을 읽고 뜻을 이해하기 |
| 중간 코드 (IR) | 언어에도 CPU에도 묶이지 않은 단순한 명령으로 바꾸고 최적화 | 뜻을 쉬운 말로 정리하고 군더더기 빼기 |
| 백엔드 | 특정 CPU(arm64, x86_64)의 어셈블리와 기계어로 | 목표 언어로 옮겨 쓰기 |
| 목적 파일 → 링크 | 파일마다 번역한 결과(.o)를 하나로 묶어 실행 파일로 |
장별로 번역한 원고를 책 한 권으로 묶기 |
프론트엔드는 언어마다 다릅니다(C++는 Clang, Swift는 swiftc). 중간 코드부터 뒤는 둘 다 LLVM이라는 같은 도구를 씁니다. 이 차이와 공통점을 아래에서 하나씩 확인합니다.
비교가 쉽도록 두 언어로 똑같은 함수 하나를 씁니다. 노트(kn)를 m/s로 바꾸는 함수입니다(1노트 = 1시간에 1852m).
아래 그림과 출력은 모두
clang++,swiftc의 단계별 옵션으로 직접 뽑은 실제 결과입니다.
2-1. C++ 소스가 기계어가 되기까지
① 전처리 - #include는 복사·붙여넣기다. C++는 번역 전에 전처리기가 먼저 소스를 훑습니다. 전처리기는 C++ 문법을 모릅니다. #으로 시작하는 줄만 보고 텍스트를 고칩니다. #include <cstdio>는 그 헤더 파일 내용을 그 자리에 그대로 붙여 넣으라는 뜻이라, 10줄짜리 파일이 719줄이 됩니다. 컴파일러가 실제로 읽는 건 이 719줄입니다. #ifdef는 조건에 맞지 않는 줄을 지우고, #pragma once는 같은 헤더가 두 번 붙지 않게 막습니다.
② 파싱·의미 분석 - 글자를 구조로. Clang이 글자를 읽어 AST(추상 구문 트리)라는 나무 구조로 만듭니다. knots * 1852.0 / 3600.0은 “/의 왼쪽에 *가 있고, *의 양쪽에 knots와 1852.0이 있다”는 나무가 됩니다. 이 과정에서 knots가 double이라는 것, 함수 타입이 double (double)이라는 것도 확인합니다. 오타나 타입 오류는 여기서 걸립니다.
③ LLVM IR 생성 - 중간 코드. AST를 LLVM IR로 바꿉니다. 최적화를 끈(-O0) 결과를 보면 매개변수를 메모리에 저장(store)했다가 다시 읽는(load) 날것 그대로의 코드입니다. 함수 이름이 벌써 _Z12knots_to_mpsd로 바뀌어 있는데, 이건 2-4에서 다룹니다.
④ 최적화. -O2를 켜면 LLVM이 쓸데없는 저장·읽기를 지우고 곱셈과 나눗셈 두 줄만 남깁니다. × 1852 ÷ 3600을 × 0.5144... 하나로 합치지 않는 점이 재미있습니다. 부동소수점은 계산 순서를 바꾸면 마지막 자릿수가 달라질 수 있어서, 컴파일러가 마음대로 합치지 않습니다.
⑤ 백엔드 - arm64 어셈블리. IR을 arm64 명령 9개로 옮깁니다. arm64에는 실수 상수를 바로 곱하는 명령이 없어서, 1852.0의 비트 모양(0x409CF00000000000)을 정수 레지스터에 만들고(mov, movk) 실수 레지스터로 옮긴 뒤(fmov) 곱합니다(fmul).
⑥ 어셈블 - 기계어와 목적 파일. 어셈블리를 숫자로 바꾸면 목적 파일(.o)이 나옵니다. d2de0008 f2e81388 9e670101 1e610800 ...이 위 9개 명령의 실제 기계어입니다. 목적 파일에는 기계어와 함께 심볼 표가 들어 있습니다. T __Z12knots_to_mpsd는 “이 파일이 가진 함수”, U _printf는 “다른 곳에 있어야 하는 함수”입니다. printf는 이 파일에 없으니 부르는 자리가 아직 빈칸입니다.
⑦ 링크 - 실행 파일. 링커(ld)가 빈칸 _printf를 시스템 라이브러리(libSystem)와 연결하고, 실행 파일 speed_cpp(33KB)를 만듭니다. 실행하면 6.173333이 나옵니다. C++ 표준 라이브러리 libc++도 실행할 때 붙습니다.
C++ 단계별 명령과 실제 출력 보기
$ wc -l speed.cpp
      10
$ clang++ -std=c++2b -E speed.cpp | wc -l              # ① 전처리
     719

$ clang++ -std=c++2b -fsyntax-only -Xclang -ast-dump speed.cpp   # ② AST
|-FunctionDecl <speed.cpp:4:1, line:6:1> line:4:8 used knots_to_mps 'double (double)'
| |-ParmVarDecl <col:21, col:28> col:28 used knots 'double'
| `-CompoundStmt
|   `-ReturnStmt
|     `-BinaryOperator 'double' '/'
|       |-BinaryOperator 'double' '*'
|       | |-ImplicitCastExpr 'double' <LValueToRValue>
|       | | `-DeclRefExpr 'double' lvalue ParmVar 'knots' 'double'
|       | `-FloatingLiteral 'double' 1.852000e+03

$ clang++ -std=c++2b -O0 -S -emit-llvm speed.cpp -o -   # ③ LLVM IR
define double @_Z12knots_to_mpsd(double noundef %0) #0 {
  %2 = alloca double, align 8
  store double %0, ptr %2, align 8
  %3 = load double, ptr %2, align 8
  %4 = fmul double %3, 1.852000e+03
  %5 = fdiv double %4, 3.600000e+03
  ret double %5
}

$ clang++ -std=c++2b -O2 -S -emit-llvm speed.cpp -o -   # ④ 최적화
define noundef double @_Z12knots_to_mpsd(double noundef %0) local_unnamed_addr #0 {
  %2 = fmul double %0, 1.852000e+03
  %3 = fdiv double %2, 3.600000e+03
  ret double %3
}

$ clang++ -std=c++2b -O2 -S speed.cpp -o -              # ⑤ 어셈블리
__Z12knots_to_mpsd:
	mov	x8, #263882790666240            ; =0xf00000000000
	movk	x8, #16540, lsl #48
	fmov	d1, x8
	fmul	d0, d0, d1
	mov	x8, #35184372088832             ; =0x200000000000
	movk	x8, #16556, lsl #48
	fmov	d1, x8
	fdiv	d0, d0, d1
	ret

$ clang++ -std=c++2b -O2 -c speed.cpp -o speed_cpp.o    # ⑥ 목적 파일
$ file speed_cpp.o
speed_cpp.o: Mach-O 64-bit object arm64
$ otool -t speed_cpp.o
0000000000000000 d2de0008 f2e81388 9e670101 1e610800
0000000000000010 d2c40008 f2e81588 9e670101 1e611800
0000000000000020 d65f03c0 ...
$ nm speed_cpp.o
0000000000000000 T __Z12knots_to_mpsd
0000000000000024 T _main
                 U _printf

$ clang++ speed_cpp.o -o speed_cpp && ./speed_cpp       # ⑦ 링크
6.173333
$ otool -L speed_cpp
	/usr/lib/libc++.1.dylib
	/usr/lib/libSystem.B.dylib
2-2. Swift 소스가 기계어가 되기까지
전처리가 없습니다. Swift에는 #include가 없고, 다른 코드는 import로 모듈 단위로 가져옵니다. 텍스트를 붙여 넣지 않고, 이미 컴파일된 모듈의 선언 정보를 읽습니다. 그래서 C++처럼 줄 수가 수백 배로 불어나지 않습니다.
① 파싱 - 구조만 만든다. swiftc도 먼저 글자를 AST로 만듭니다. 다만 이 단계의 AST에는 type="<null>", unresolved_decl_ref_expr가 가득합니다. knots가 무엇인지, *와 / 중 무엇을 먼저 계산할지도 아직 정하지 않았습니다. Swift는 연산자를 라이브러리에서 정의할 수 있어서, 우선순위도 타입 검사 때 정해집니다.
② 타입 검사 - 이름과 타입을 확정한다. 여기서 함수 타입이 (Double) -> Double로 정해지고, /가 Double 타입에 정의된 함수(Double extension./)라는 것을 찾아냅니다. Swift에서 + - * /는 언어에 박힌 기호가 아니라 표준 라이브러리의 함수입니다. 타입 추론, 프로토콜 확인 같은 Swift의 무거운 일이 대부분 이 단계에서 일어납니다.
③ SIL 생성 - Swift만의 중간 코드. C++와 가장 다른 단계입니다. swiftc는 LLVM IR로 바로 가지 않고 SIL(Swift Intermediate Language)이라는 Swift 전용 중간 코드를 한 번 더 거칩니다. 최적화 전 SIL을 보면 *가 정말로 function_ref static Double.* infix(_:_:), 즉 함수 호출입니다. 1852.0도 Double.init(_builtinFloatLiteral:) 호출로 만들어집니다.
④ SIL 최적화 - 호출을 펼친다. -O를 켜면 이 함수 호출들이 인라인(호출 대신 함수 몸통을 그 자리에 펼침)되어 builtin "fmul_FPIEEE64", builtin "fdiv_FPIEEE64" 같은 기계에 가까운 연산만 남습니다. Swift가 SIL을 따로 두는 이유가 이것입니다. 참조 카운팅(ARC), 제네릭 특수화, 값 타입 복사 제거처럼 Swift의 뜻을 알아야 할 수 있는 최적화를 LLVM에 넘기기 전에 해 둡니다.
⑤ LLVM IR - 여기서부터는 C++와 같은 도구. 최적화된 SIL을 LLVM IR로 바꿉니다(IRGen). 결과를 보면 fmul, fdiv 두 줄로, 2-1의 최적화된 C++ IR과 몸통이 같습니다. 다른 점은 swiftcc(Swift 호출 규약)와 함수 이름 $s5speed22knotsToMetersPerSecondyS2dF입니다.
⑥ 백엔드, ⑦ 목적 파일. 이후는 C++와 같은 LLVM 백엔드가 처리합니다. 어셈블리 9개 명령, 기계어 d2de0008 f2e81388 ...까지 똑같습니다. 목적 파일의 심볼 표에는 T _$s5speed22knotsToMetersPerSecondyS2dF가 있고, U _$ss5print..., U _swift_allocObject 같은 Swift 표준 라이브러리와 런타임 함수가 빈칸으로 남아 있습니다.
⑧ 링크. 링커가 빈칸을 Swift 런타임(libswiftCore)과 연결해 실행 파일 speed_swift(51KB)를 만듭니다. 실행하면 6.173333333333333이 나옵니다. C++ 쪽과 자릿수가 다른 건 계산이 달라서가 아니라 printf("%f")와 Swift print가 숫자를 보여 주는 방식이 달라서입니다.
Swift 단계별 명령과 실제 출력 보기
$ swiftc -dump-parse speed.swift                       # ① 파싱
(func_decl range=[speed.swift:2:1 - line:4:1] "knotsToMetersPerSecond(_:)"
  (result=type_unqualified_ident id="Double" unbound)
  (parameter_list (parameter "knots"))
  (brace_stmt
    (sequence_expr type="<null>"
      (unresolved_decl_ref_expr type="<null>" name="knots" function_ref=unapplied)

$ swiftc -dump-ast speed.swift                         # ② 타입 검사
(func_decl "knotsToMetersPerSecond(_:)" interface_type="(Double) -> Double" access=internal
  (parameter "knots" interface_type="Double"))
    (binary_expr type="Double"
      (dot_syntax_call_expr implicit type="(Double, Double) -> Double"
        (declref_expr decl="Swift.(file).Double extension./" function_ref=single apply)

$ swiftc -emit-silgen speed.swift                      # ③ SIL (최적화 전)
sil hidden [ossa] @$s5speed22knotsToMetersPerSecondyS2dF : $@convention(thin) (Double) -> Double {
bb0(%0 : $Double):
  %4 = float_literal $Builtin.FPIEEE64, 0x409CF00000000000 // 1852
  // function_ref Double.init(_builtinFloatLiteral:)
  %7 = apply %6(%4, %5) : ...
  // function_ref static Double.* infix(_:_:)
  %8 = function_ref @$sSd1moiyS2d_SdtFZ : $@convention(method) (Double, Double, @thin Double.Type) -> Double
  %9 = apply %8(%0, %7, %3) : ...
  ...
  // function_ref static Double./ infix(_:_:)
  %15 = apply %14(%9, %13, %2) : ...
  return %15

$ swiftc -O -emit-sil speed.swift                      # ④ SIL 최적화
bb0(%0 : $Double):
  %2 = float_literal $Builtin.FPIEEE64, 0x409CF00000000000 // 1852
  %3 = struct_extract %0, #Double._value
  %4 = builtin "fmul_FPIEEE64"(%3, %2) : $Builtin.FPIEEE64
  %5 = float_literal $Builtin.FPIEEE64, 0x40AC200000000000 // 3600
  %6 = builtin "fdiv_FPIEEE64"(%4, %5) : $Builtin.FPIEEE64
  %7 = struct $Double (%6)
  return %7

$ swiftc -O -emit-ir speed.swift                       # ⑤ LLVM IR
define hidden swiftcc double @"$s5speed22knotsToMetersPerSecondyS2dF"(double %0) local_unnamed_addr #4 {
entry:
  %1 = fmul double %0, 1.852000e+03
  %2 = fdiv double %1, 3.600000e+03
  ret double %2
}

$ swiftc -O -S speed.swift                             # ⑥ 어셈블리
_$s5speed22knotsToMetersPerSecondyS2dF:
	mov	x8, #263882790666240            ; =0xf00000000000
	movk	x8, #16540, lsl #48
	fmov	d1, x8
	fmul	d0, d0, d1
	mov	x8, #35184372088832             ; =0x200000000000
	movk	x8, #16556, lsl #48
	fmov	d1, x8
	fdiv	d0, d0, d1
	ret

$ swiftc -O -c speed.swift -o speed_swift.o            # ⑦ 목적 파일
$ nm speed_swift.o
00000000000000d8 T _$s5speed22knotsToMetersPerSecondyS2dF
0000000000000000 T _main
                 U _$ss5print_9separator10terminatoryypd_S2StF
                 U _swift_allocObject
                 U _swift_release
                 ...
$ nm speed_swift.o | grep knots | swift-demangle
speed.knotsToMetersPerSecond(Swift.Double) -> Swift.Double

$ swiftc speed_swift.o -o speed_swift && ./speed_swift # ⑧ 링크
6.173333333333333
$ otool -L speed_swift
	/usr/lib/libSystem.B.dylib
	/usr/lib/swift/libswiftCore.dylib
2-3. 나란히 놓고 보기
따로 따라가 본 두 과정을 표로 비교하면 이렇습니다.
C++ (clang++) |
Swift (swiftc) |
|
|---|---|---|
| 다른 코드 가져오기 | #include - 헤더 텍스트를 붙여 넣음 (10줄 → 719줄) |
import - 컴파일된 모듈의 선언을 읽음 |
| 프론트엔드 | 파싱과 의미 분석이 함께 | 파싱(이름·타입 미정) → 타입 검사 |
연산자 * / |
언어에 내장된 연산 | 표준 라이브러리 Double의 함수 |
| 언어 전용 중간 코드 | 없음 | SIL (인라인, ARC, 제네릭 최적화) |
| 공통 중간 코드 | LLVM IR | LLVM IR |
| 함수 이름 (심볼) | __Z12knots_to_mpsd |
_$s5speed22knotsToMetersPerSecondyS2dF |
| 기계어 | d2de0008 f2e81388 9e670101 1e610800 d2c40008 f2e81588 9e670101 1e611800 d65f03c0 |
바이트 하나까지 같음 |
| 목적 파일 형식 | Mach-O 64-bit object arm64 | Mach-O 64-bit object arm64 |
| 실행할 때 붙는 라이브러리 | libc++, libSystem |
libswiftCore, libSystem |
앞단은 많이 다릅니다. 하지만 같은 일을 하는 함수는 결국 같은 기계어가 되고, 결과물은 같은 형식의 목적 파일입니다. 다른 점은 함수에 붙은 이름입니다. 이 두 사실이 다음 절의 출발점입니다.
2-4. 목적 파일 안의 빈칸과 링크
2-1과 2-2에서 목적 파일마다 U로 표시된 빈칸이 있었습니다. C++의 U _printf, Swift의 U _swift_allocObject처럼 다른 곳에 있는 함수를 부르는 자리입니다. 컴파일러는 파일 하나만 보고 번역하기 때문에, 남의 함수는 “이런 이름의 함수가 어딘가 있다”는 선언만 알고 주소는 모릅니다.
| 목적 파일 안에 든 것 | 뜻 | 보는 명령 |
|---|---|---|
기계어 (__TEXT,__text) |
CPU가 실행할 숫자 | otool -t, otool -tv |
| 심볼 표 | “내가 가진 함수(T)”와 “남에게 빌려야 하는 함수(U)”의 이름 목록 |
nm |
| 재배치 정보 | “이 위치는 빈칸이니, 나중에 이 이름의 주소로 채워 달라”는 메모 | otool -r |
링커는 모든 U를 다른 파일의 같은 이름 T와 이름으로 짝짓고, 재배치 메모를 보고 빈칸에 실제 주소를 써 넣습니다. 책을 장별로 나눠 쓰고 “p.??”로 비워 둔 쪽수를, 편집자가 책을 묶으면서 채우는 것과 같습니다.
이 빈칸을 다른 언어의 목적 파일이 채워도 링커는 상관하지 않습니다. 2-3에서 본 대로 형식이 같고, 링커는 이름만 보기 때문입니다. 이것이 Swift에서 C++ 코드를 부를 수 있는 원리입니다. 9장까지 만들 MiniNav로 실제로 보겠습니다. Swift의 main.o는 C 다리 함수 _mn_haversine_distance를, C 다리의 mininav_c.o는 C++ 함수 haversine_distance를 빈칸으로 들고 있습니다.
$ nm main.o | grep mn_                          # Swift 쪽
                 U _mn_haversine_distance
$ nm mininav_c.o                                # C 다리 쪽
                 U __ZN7mininav18haversine_distanceENS_10CoordinateES0_
0000000000000000 T _mn_haversine_distance
$ otool -rv mininav_c.o
address  pcrel length extern type    scattered symbolnum/value
00000000 True  long   True   BR26    False     __ZN7mininav18haversine_distanceENS_10CoordinateES0_

$ swiftc main.o mininav_c.o nav.o -lc++ -o app && ./app
209543.01573428483
링크 전후의 같은 명령을 나란히 놓으면 빈칸이 채워진 것이 숫자로 보입니다. arm64의 b/bl(뛰어라) 명령은 앞 6비트가 명령 종류, 나머지 26비트가 “몇 칸(×4바이트) 앞으로”입니다.
| 명령 | 링크 전 | 링크 후 | 뜻 |
|---|---|---|---|
Swift main.o의 bl |
94000000 |
94000025 |
0칸 → 37칸(148바이트) 앞 = _mn_haversine_distance |
C 다리 mininav_c.o의 b |
14000000 |
14000017 |
0칸 → 23칸(92바이트) 앞 = mininav::haversine_distance |
링크 전 명령을
otool -tv로 풀면b _mn_haversine_distance처럼 자기 자신으로 뛰는 것처럼 보입니다. “0칸 앞으로”를 그대로 해석해서 생기는 착시입니다.
링크가 실패하면 - 빈칸이 남았다
nav.o를 빼고 링크하면 이렇게 됩니다.
$ swiftc main.o mininav_c.o -lc++ -o app
Undefined symbols for architecture arm64:
  "mininav::haversine_distance(mininav::Coordinate, mininav::Coordinate)", referenced from:
      _mn_haversine_distance in mininav_c.o
ld: symbol(s) not found for architecture arm64
“mininav_c.o 안의 _mn_haversine_distance 함수에 빈칸이 있는데, mininav::haversine_distance라는 이름을 가진 파일을 아무도 주지 않았다“는 뜻입니다. 원인은 둘 중 하나입니다.
- 그 이름을 가진 목적 파일이나 라이브러리를 링크에 넣지 않았다.
- 넣긴 했는데 이름이 다르다. 10장의
extern "C"실수가 이 경우입니다.
Undefined symbols는 컴파일 에러가 아니라 링크 에러입니다. 그래서 라이브러리 타겟만 빌드하는 swift build는 통과하고, 실행 파일이나 테스트 번들을 만드는 순간(=링크하는 순간)에야 터집니다.
정적 라이브러리와 동적 라이브러리
목적 파일이 많아지면 묶어서 나눠 줍니다. 묶는 방법은 빈칸을 언제 채우느냐에 따라 두 가지입니다.
정적 라이브러리 (.a) |
동적 라이브러리 (.dylib, .so, .framework) |
|
|---|---|---|
| 정체 | 목적 파일 묶음 | 링크까지 끝난 독립 파일 |
| 빈칸 채우는 때 | 빌드할 때 링커가 필요한 .o를 실행 파일에 복사 |
실행할 때 운영체제(dyld)가 메모리에 올리고 연결 |
| 예 | libmininav.a, SwiftPM 라이브러리 타겟(기본) |
libc++.1.dylib, libSystem.B.dylib, libswiftCore.dylib |
$ ar rcs libmininav.a nav.o mininav_c.o      # 정적 라이브러리 만들기
$ ar t libmininav.a
__.SYMDEF SORTED
nav.o
mininav_c.o
$ swiftc main.o -L. -lmininav -lc++ -o app2 && ./app2
209543.01573428483
.a를 열어 보면 정말 .o 두 개가 들어 있습니다. 링크 명령의 -lc++는 C++ 표준 라이브러리(libc++)를 동적 라이브러리로 연결하라는 뜻이고, SwiftPM은 C++ 타겟이 있으면 이 옵션을 알아서 붙여 줍니다. SwiftPM에서 CMiniNav 같은 라이브러리 타겟은 기본적으로 정적으로 링크되어, 앱에 붙인 C++ 코드는 앱 실행 파일 안에 그대로 들어갑니다.
심볼 이름 - name mangling
마지막으로 2-3 표에서 유일하게 달랐던 이름입니다. 링커는 오직 이름으로만 짝짓는데, 두 언어 모두 함수 이름을 그대로 쓰지 않았습니다.
| 언어 | 소스의 이름 | 심볼 이름 | 푸는 도구 |
|---|---|---|---|
| C++ | knots_to_mps(double) |
__Z12knots_to_mpsd |
c++filt |
| Swift | knotsToMetersPerSecond(_:) |
_$s5speed22knotsToMetersPerSecondyS2dF |
swift-demangle |
| C | mn_haversine_distance |
_mn_haversine_distance |
(필요 없음) |
이름에 네임스페이스·모듈(5speed), 함수 이름 길이와 글자(12knots_to_mps), 인자·반환 타입(C++의 d = double, Swift의 S2d = Double 두 개, 인자와 반환값)을 섞는 것을 name mangling이라고 합니다. 오버로딩 때문입니다. distance(int)와 distance(double)이 둘 다 있으면, 이름으로만 짝짓는 링커가 둘을 구분하려면 인자 타입이 이름에 들어가야 합니다. C에는 오버로딩이 없어서 이름 앞에 _ 하나만 붙입니다(Apple 플랫폼 규칙).
MiniNav를 SwiftPM으로 빌드한 목적 파일을 열어 보면 C++ 이름과 C 이름이 섞여 있습니다.
$ nm -gU .build/out/Products/Debug/CMiniNav.o
0000000000000460 T __ZN7mininav13average_speedENS_10CoordinateES0_d
00000000000002e8 T __ZN7mininav18haversine_distanceENS_10CoordinateES0_
00000000000000a0 T _mn_average_speed
0000000000000000 T _mn_haversine_distance
$ nm -gU CMiniNav.o | c++filt
mininav::average_speed(mininav::Coordinate, mininav::Coordinate, double)
mininav::haversine_distance(mininav::Coordinate, mininav::Coordinate)
여기서 문제가 보입니다. C++와 Swift의 mangling 규칙은 서로 다르고, C++ 규칙은 언어 표준으로 정해져 있지도 않습니다(clang·gcc의 Itanium 방식과 MSVC 방식이 다릅니다). Swift가 C++의 이름을 맞춰 부르기는 사실상 불가능합니다. 반면 C의 이름은 단순하고 모든 언어가 압니다. 그래서 다른 언어가 부를 함수는 C 방식 이름으로 내보내야 합니다. 그 방법이 다음 장의 extern "C"입니다.
한 번에 정리
| 단계 / 용어 | 한 줄 요약 | 직접 보는 명령 |
|---|---|---|
| 전처리 (C++만) | #include는 복사·붙여넣기 |
clang++ -E |
| 파싱 / AST | 글자를 나무 구조로 | clang -ast-dump, swiftc -dump-parse |
| 타입 검사 / 의미 분석 | 이름과 타입을 확정 | swiftc -dump-ast |
| SIL (Swift만) | Swift 전용 중간 코드. 인라인·ARC 최적화 | swiftc -emit-silgen, -emit-sil |
| LLVM IR | 두 언어 공통 중간 코드 | -emit-llvm, swiftc -emit-ir |
| 어셈블리 / 기계어 | CPU 명령의 글자판 / 숫자판. arm64는 명령 하나가 4바이트 | -S, otool -t |
목적 파일 (.o) |
기계어 + 심볼 표 + 빈칸 메모. 두 언어 모두 Mach-O | file, nm, otool -r |
| 링크 | U와 T를 이름으로 짝짓고 빈칸에 주소를 채움 |
ld (clang, swiftc가 대신 부름) |
| 정적 / 동적 라이브러리 | 빌드할 때 복사 / 실행할 때 연결 | ar, otool -L |
| name mangling | 이름에 타입을 섞음. C++와 Swift 규칙이 다르다 | c++filt, swift-demangle |
3. extern "C"와 C ABI - 왜 굳이 C를 한 번 거치는가
ABI
API가 소스 코드 수준의 약속(함수 이름, 인자)이라면, ABI(Application Binary Interface)는 컴파일된 기계어 수준의 약속입니다.
| ABI가 정하는 것 | 예 |
|---|---|
| 심볼 이름 | _mn_haversine_distance vs __ZN7mininav... |
| 호출 규약 | 인자를 어느 레지스터에 넣는가, 반환값은 어디로 오는가 |
| 메모리 배치 | 구조체 필드 순서, 크기, 정렬(padding) |
| 예외 처리 방식 | 예외가 스택을 어떻게 거슬러 올라가는가 |
C의 ABI는 각 플랫폼(arm64 macOS, arm64 Android, x86_64 Linux…)마다 하나로 정해져 있고 수십 년째 바뀌지 않았습니다. 그래서 거의 모든 언어가 “C 함수 부르기”를 지원합니다. Swift는 C 헤더를 그대로 import하고, Kotlin은 JNI로, Rust는 FFI로, WASM은 export로 C 함수를 부릅니다.
extern “C”
extern "C"는 C++ 컴파일러에게 이 함수는 C ABI로 내보내라고 알려줍니다. 이름을 mangling하지 않고, C 호출 규약을 씁니다.
#ifdef __cplusplus      /* C++ 컴파일러가 읽을 때만 */
extern "C" {
#endif

double mn_haversine_distance(mn_coordinate from, mn_coordinate to);

#ifdef __cplusplus
}
#endif
#ifdef __cplusplus로 감싸는 이유는 이 헤더를 C 컴파일러(그리고 Swift의 Clang importer)도 읽기 때문입니다. C에는 extern "C"라는 문법이 없어서, C++ 컴파일러가 읽을 때만 보이게 합니다.
C 경계를 넘을 수 있는 것과 없는 것
extern "C" 함수의 시그니처에는 C가 이해하는 타입만 쓸 수 있습니다. 함수 안쪽은 C++이라 무엇이든 써도 됩니다.
| 넘을 수 있다 | 넘을 수 없다 | 대신 |
|---|---|---|
int, double, bool |
std::string, std::vector |
const char* + 길이, 포인터 + 개수 |
POD 구조체, enum |
클래스(생성자, 가상 함수) | 불투명 핸들 + _new / _free (18장) |
| 포인터 | 참조(&), 스마트 포인터 |
포인터 |
| 상태 코드 반환 | 예외 | 상태 코드 + out 포인터 (7장) |
| 함수 하나에 이름 하나 | 오버로딩, 템플릿, 기본 인자 | 이름을 다르게, 기본값은 Swift에서 |
| 네임스페이스 | mn_, ma_ 같은 접두사 |
특히 예외가 중요합니다. C++ 예외가 extern "C" 함수를 빠져나가 Swift 프레임으로 들어가면, Swift는 그 예외를 처리할 방법이 없어 프로세스가 죽습니다. 그래서 C 다리층 함수는 예외를 절대 밖으로 내보내지 않아야 하고, 이 글의 코어는 아예 예외 대신 std::expected로 실패를 반환합니다.
4. Swift가 C를 가져오는 방법 - 모듈맵과 C++ interop
Clang 모듈과 모듈맵
Swift는 C 헤더를 직접 #include하지 않고 Clang 모듈로 가져옵니다. 모듈은 “이 헤더들을 묶어 CMiniNav라는 이름으로 import하게 한다”는 설명서(module map)로 정의됩니다. 아래는 SwiftPM이 MiniNav를 빌드하며 실제로 만든 모듈맵입니다(경로만 줄였습니다).
// .build/out/Intermediates.noindex/GeneratedModuleMaps/CMiniNav.modulemap
module CMiniNav {
umbrella "<패키지 경로>/bindings/c/include"
export *
}
SwiftPM은 C/C++ 타겟의 publicHeadersPath 폴더를 보고 이 모듈맵을 자동으로 만들어 줍니다. 그래서 직접 모듈맵을 쓸 일은 거의 없습니다. 중요한 건 이 결과입니다.
publicHeadersPath폴더의 헤더는 C 언어로 해석됩니다. Swift 쪽 기본 설정에서는 C++ interop이 꺼져 있기 때문입니다.- 그래서 이 폴더의 헤더에
#include <expected>나namespace가 있으면 Swift 쪽에서 모듈을 만들다 실패합니다(10장에서 실제로 재현합니다).
Swift가 C 헤더를 가져오면 C 타입은 이렇게 바뀝니다. 아래 오른쪽은 swift-synthesize-interface로 CMiniNav 모듈을 Swift가 어떻게 보는지 뽑은 실제 결과입니다.
| C | Swift에서 보이는 모습 |
|---|---|
double |
Double (CDouble) |
typedef struct { double latitude; ... } mn_coordinate |
struct mn_coordinate, 멤버별 이니셜라이저 mn_coordinate(latitude:longitude:) |
typedef enum mn_status { MN_OK, ... } |
struct mn_status + 전역 상수 MN_OK |
double* out |
UnsafeMutablePointer<Double>! - &변수로 넘긴다 |
mn_filter* (내용을 모르는 구조체) |
OpaquePointer |
C++ interop으로 바로 부르면 안 되나
Swift 5.9부터는 C++ interop이 있어서, C 다리층 없이 C++ 헤더를 바로 가져올 수 있습니다. 실제로 해 봤습니다.
C++ interop으로 바로 부르기 - 코드 보기
// Package.swift
.target(name: "CxxNav"),                                  // nav.hpp, nav.cpp
.executableTarget(
    name: "Direct",
    dependencies: ["CxxNav"],
    swiftSettings: [.interoperabilityMode(.Cxx)]          // C++ interop 켜기
),
// main.swift
import CxxNav

let busan = mininav.Coordinate(latitude: 35.1028, longitude: 129.0403)
let fukuoka = mininav.Coordinate(latitude: 33.5902, longitude: 130.4017)
print(mininav.haversine_distance(busan, fukuoka))

let r = mininav.average_speed(busan, fukuoka, 36_000)   // std::expected<double, NavError>
print(r.has_value())
print(r.pointee)
209543.01573428483
true
5.820639325952357
잘 됩니다. 네임스페이스가 Swift 타입처럼 보이고, std::expected의 has_value()와 pointee까지 부를 수 있습니다.
문제는 이 라이브러리를 가져다 쓰는 쪽입니다. interop을 켠 라이브러리 NavLib를 만들고, interop을 켜지 않은 앱이 import NavLib하면 이렇게 됩니다.
error: module 'NavLib' was built with C++ interoperability enabled,
       but current compilation does not enable C++ interoperability
NavLib의 공개 API가 Swift 타입뿐이고, C++ 모듈을 internal import나 @_implementationOnly import로 가려도 결과는 같았습니다. C++ interop은 쓰는 쪽으로 전염됩니다. 라이브러리를 쓰는 모든 앱 타겟이 C++ interop을 켜야 하고, 그 앱이 쓰는 다른 의존성도 C++ interop 아래에서 다시 컴파일됩니다.
| C 다리층 | C++ interop 직접 | |
|---|---|---|
| 쓰는 쪽 설정 | 없음 | 앱 타겟마다 .interoperabilityMode(.Cxx) |
| 다른 언어(Kotlin, WASM) | 같은 C 함수를 그대로 | Swift 전용. 다른 언어는 따로 |
| 작성할 코드 | C 헤더 + 변환 코드 | 거의 없음 |
| C++ 타입 변경 | C 시그니처만 같으면 바인딩 그대로 | Swift 코드에 그대로 드러남 |
| 잘 맞는 경우 | 배포하는 라이브러리, 여러 언어 | 내 앱 안에서만 쓰는 C++ 코드 |
marine-algorithms는 다른 앱이 가져다 쓰는 라이브러리이고 Kotlin·WASM 바인딩도 붙일 계획이라 C 다리층을 택했습니다. 내 앱 안에서만 쓰는 C++라면 interop이 훨씬 간단한 선택일 수 있습니다.
Part 2. 처음부터 만들어 보기 - MiniNav
개념을 확인하기 위해, marine-algorithms와 같은 구조를 가진 아주 작은 라이브러리 MiniNav를 처음부터 만들어 보겠습니다. 함수는 두 개뿐입니다.
| 함수 | 실패 | 보여주는 것 |
|---|---|---|
haversine_distance - 두 좌표의 대권 거리 |
없음 | 값을 그대로 돌려주는 경로 |
average_speed - 두 좌표와 걸린 시간으로 평균 속력 |
시간이 0 이하 | 실패가 세 층을 넘는 경로 |
5. 폴더 구조와 Package.swift
MiniNav/
├── Package.swift
├── include/mininav/nav.hpp            C++ 공개 헤더
├── src/nav.cpp                        C++ 구현
├── bindings/
│   ├── c/include/mininav_c.h          C 헤더 (Swift에 보임)
│   ├── c/mininav_c.cpp                extern "C" 구현
│   └── swift/
│       ├── Sources/MiniNav/MiniNav.swift
│       └── Tests/MiniNavTests/MiniNavTests.swift
SwiftPM 타겟은 두 개입니다. C++ 코어와 C 다리층을 한 타겟(CMiniNav)으로 컴파일하고, Swift 래퍼(MiniNav)가 그 위에 올라갑니다.
Package.swift - 코드 보기
// swift-tools-version: 6.0
import PackageDescription

let package = Package(
    name: "MiniNav",
    platforms: [.iOS(.v15), .macOS(.v13)],
    products: [
        .library(name: "MiniNav", targets: ["MiniNav"]),
    ],
    targets: [
        // C++ 코어 + C 다리층을 한 타겟으로 컴파일한다.
        .target(
            name: "CMiniNav",
            path: ".",
            sources: ["src", "bindings/c/mininav_c.cpp"],
            publicHeadersPath: "bindings/c/include",   // Swift에 보이는 헤더
            cxxSettings: [.headerSearchPath("include")] // C++ 헤더는 컴파일할 때만
        ),
        // Swift 래퍼
        .target(
            name: "MiniNav",
            dependencies: ["CMiniNav"],
            path: "bindings/swift/Sources/MiniNav"
        ),
        .testTarget(
            name: "MiniNavTests",
            dependencies: ["MiniNav"],
            path: "bindings/swift/Tests/MiniNavTests"
        ),
    ],
    cxxLanguageStandard: .cxx2b
)
설정 하나하나가 1~4장의 개념과 이어집니다.
| 설정 | 뜻 |
|---|---|
path: ".", sources: [...] |
패키지 루트를 기준으로, 이 파일들만 이 타겟으로 컴파일 |
publicHeadersPath: "bindings/c/include" |
이 폴더의 헤더로 모듈맵을 만든다. Swift에 보이는 건 C 헤더뿐 |
.headerSearchPath("include") |
C++ 헤더는 이 타겟을 컴파일할 때만 찾는다. 밖으로 노출되지 않음 |
cxxLanguageStandard: .cxx2b |
C++23(std::expected). SwiftPM에서는 cxx2b라는 이름을 쓴다 |
products에 MiniNav만 |
앱은 Swift 래퍼만 의존한다. CMiniNav는 앱에서 직접 볼 일이 없다 |
6. C++ 코어 - std::expected
코어는 다른 언어를 전혀 모르는 평범한 C++입니다.
include/mininav/nav.hpp - 코드 보기
#pragma once
#include <expected>

namespace mininav {

struct Coordinate {
    double latitude;   // 도
    double longitude;  // 도
};

enum class NavError {
    invalid_argument,  // 시간이 0 이하
};

/// 구면 대권 거리(m). 실패하지 않는다.
double haversine_distance(Coordinate from, Coordinate to) noexcept;

/// 두 위치와 걸린 시간(s)으로 평균 속력(m/s). 시간이 0 이하면 실패.
std::expected<double, NavError>
average_speed(Coordinate from, Coordinate to, double seconds) noexcept;

} // namespace mininav
src/nav.cpp - 코드 보기
#include "mininav/nav.hpp"

#include <cmath>
#include <numbers>

namespace mininav {

namespace {
constexpr double kEarthRadius = 6371008.8;  // 평균 반경(m)
constexpr double to_radians(double d) noexcept { return d * std::numbers::pi / 180.0; }
} // namespace

double haversine_distance(Coordinate from, Coordinate to) noexcept {
    const double p1 = to_radians(from.latitude), p2 = to_radians(to.latitude);
    const double dp = p2 - p1;
    const double dl = to_radians(to.longitude - from.longitude);
    const double a = std::sin(dp / 2) * std::sin(dp / 2)
                   + std::cos(p1) * std::cos(p2) * std::sin(dl / 2) * std::sin(dl / 2);
    return 2 * kEarthRadius * std::atan2(std::sqrt(a), std::sqrt(std::fmax(0.0, 1 - a)));
}

std::expected<double, NavError>
average_speed(Coordinate from, Coordinate to, double seconds) noexcept {
    if (!(seconds > 0)) return std::unexpected(NavError::invalid_argument);  // NaN도 막는다
    return haversine_distance(from, to) / seconds;
}

} // namespace mininav
std::expected<T, E>는 “값 T가 들어 있거나, 오류 E가 들어 있는” 상자입니다. Swift의 Result<T, E>와 거의 같습니다.
C++ std::expected<double, NavError> |
Swift Result<Double, NavError> |
|
|---|---|---|
| 성공 만들기 | return 5.82; |
.success(5.82) |
| 실패 만들기 | return std::unexpected(NavError::invalid_argument); |
.failure(.invalidArgument) |
| 성공했나 | if (r) / r.has_value() |
if case .success = r |
| 값 / 오류 꺼내기 | *r, r.value() / r.error() |
try r.get() |
예외 대신 이걸 쓰는 이유는 3장에서 본 대로 예외는 C 경계를 넘을 수 없기 때문입니다. 실패가 그냥 반환값이면 다리층에서 if 하나로 상태 코드로 바꿀 수 있습니다. 실패할 수 있다는 사실이 시그니처에 드러나는 것도 장점입니다.
!(seconds > 0)처럼 부정형으로 쓴 데도 이유가 있습니다. seconds <= 0으로 쓰면 NaN이 들어왔을 때 비교가 false라 통과해 버립니다. NaN > 0도 false이므로 부정형은 NaN까지 막습니다.
7. C 다리층 - 상태 코드와 out 포인터
C 헤더는 C 컴파일러도 읽을 수 있는 타입만 씁니다. C++ 헤더를 include하지 않습니다.
bindings/c/include/mininav_c.h - 코드 보기
#ifndef MININAV_C_H
#define MININAV_C_H

#ifdef __cplusplus
extern "C" {
#endif

typedef enum mn_status {
    MN_OK = 0,
    MN_INVALID_ARGUMENT = 1,
} mn_status;

typedef struct mn_coordinate {
    double latitude;
    double longitude;
} mn_coordinate;

/* 실패하지 않음: 값을 돌려준다 */
double mn_haversine_distance(mn_coordinate from, mn_coordinate to);

/* 실패할 수 있음: 상태를 돌려주고, 성공했을 때만 *out에 쓴다 */
mn_status mn_average_speed(mn_coordinate from, mn_coordinate to,
                           double seconds, double* out);

#ifdef __cplusplus
}
#endif

#endif
- C에는 네임스페이스가 없어서
mn_접두사가 그 역할을 합니다. mn_coordinate는 C++Coordinate와 필드가 같지만 일부러 다른 타입입니다. C 헤더가 C++ 헤더를 include하지 않아야 Swift가 읽을 수 있기 때문입니다.- 실패할 수 있는 함수는 상태 코드를 반환하고 결과는 out 포인터에 씁니다. C에는
expected도 예외도 없으니 이것이 C의 관용적인 방식입니다.
구현은 “C 타입을 C++ 타입으로 → 코어 호출 → 결과를 C 타입으로”가 전부입니다. 이 파일은 .cpp라서 C++ 헤더를 마음껏 include합니다.
bindings/c/mininav_c.cpp - 코드 보기
#include "mininav_c.h"
#include "mininav/nav.hpp"

namespace {
mininav::Coordinate to_cpp(mn_coordinate c) noexcept { return {c.latitude, c.longitude}; }

mn_status to_c(mininav::NavError e) noexcept {
    switch (e) {
    case mininav::NavError::invalid_argument: return MN_INVALID_ARGUMENT;
    }
    return MN_INVALID_ARGUMENT;
}
} // namespace

extern "C" {

double mn_haversine_distance(mn_coordinate from, mn_coordinate to) {
    return mininav::haversine_distance(to_cpp(from), to_cpp(to));
}

mn_status mn_average_speed(mn_coordinate from, mn_coordinate to,
                           double seconds, double* out) {
    if (!out) return MN_INVALID_ARGUMENT;
    const auto r = mininav::average_speed(to_cpp(from), to_cpp(to), seconds);
    if (!r) return to_c(r.error());  // 실패: out은 그대로
    *out = *r;
    return MN_OK;
}

} // extern "C"
- 변환 함수(
to_cpp,to_c)는 익명 네임스페이스에 둬서 이 파일 밖으로 나가지 않습니다. to_c의switch에는default를 두지 않습니다. 나중에NavError에 값이 추가되면 컴파일러가 “처리하지 않은 case” 경고를 내서, 다리층을 고쳐야 한다는 걸 알려줍니다.- 실패하면 out을 건드리지 않습니다. 쓰는 쪽이 out을 미리 초기화해 두면, 실패해도 그 값을 믿을 수 있습니다.
8. Swift 래퍼 - 값 타입과 typed throws
마지막으로 C 함수를 Swift다운 API로 감쌉니다.
bindings/swift/Sources/MiniNav/MiniNav.swift - 코드 보기
import CMiniNav

public struct Coordinate: Hashable, Sendable {
    public var latitude: Double
    public var longitude: Double

    public init(latitude: Double, longitude: Double) {
        self.latitude = latitude
        self.longitude = longitude
    }

    // Swift → C. internal이라 라이브러리 밖에서는 mn_coordinate가 보이지 않는다.
    var c: mn_coordinate { mn_coordinate(latitude: latitude, longitude: longitude) }
}

public enum NavError: Error, Hashable, Sendable {
    case invalidArgument
}

public enum Nav {
    /// 구면 대권 거리(m)
    public static func distance(from: Coordinate, to: Coordinate) -> Double {
        mn_haversine_distance(from.c, to.c)
    }

    /// 평균 속력(m/s). 시간이 0 이하면 throw.
    public static func averageSpeed(
        from: Coordinate, to: Coordinate, seconds: Double
    ) throws(NavError) -> Double {
        var out = 0.0
        guard mn_average_speed(from.c, to.c, seconds, &out) == MN_OK else {
            throw .invalidArgument
        }
        return out
    }
}
| C에서 | Swift에서 | 방법 |
|---|---|---|
mn_coordinate |
Coordinate (Hashable, Sendable) |
같은 필드의 Swift 구조체로 감싸고, C로 가는 변환은 internal |
mn_status + double* out |
throws(NavError) -> Double |
&out으로 Swift 변수를 out 포인터에 넘기고, MN_OK가 아니면 throw |
mn_ 접두사 |
Nav.distance(from:to:) |
네임스페이스 역할의 enum과 인자 레이블 |
쓰는 쪽에서는 C++가 있다는 걸 전혀 모릅니다.
import MiniNav

let d = Nav.distance(from: busan, to: fukuoka)                          // 209,543 m
let v = try Nav.averageSpeed(from: busan, to: fukuoka, seconds: 36_000) // 5.82 m/s
9. 테스트하고 심볼 확인하기
Swift Testing으로 세 가지만 확인합니다. 거리 값, 속력 값, 그리고 실패가 throw로 바뀌는지입니다.
MiniNavTests.swift - 코드 보기
import Testing
import MiniNav

let busan = Coordinate(latitude: 35.1028, longitude: 129.0403)
let fukuoka = Coordinate(latitude: 33.5902, longitude: 130.4017)

@Test func distanceBusanFukuoka() {
    let d = Nav.distance(from: busan, to: fukuoka)
    #expect(abs(d - 209_543) < 1)
}

@Test func averageSpeedOverTenHours() throws {
    let v = try Nav.averageSpeed(from: busan, to: fukuoka, seconds: 36_000)
    #expect(abs(v - 5.82) < 0.01)   // 약 5.82 m/s ≈ 11.3노트
}

@Test func zeroSecondsThrows() {
    #expect(throws: NavError.invalidArgument) {
        try Nav.averageSpeed(from: busan, to: fukuoka, seconds: 0)
    }
}
$ swift test
✔ Test zeroSecondsThrows() passed after 0.001 seconds.
✔ Test distanceBusanFukuoka() passed after 0.001 seconds.
✔ Test averageSpeedOverTenHours() passed after 0.001 seconds.
✔ Test run with 3 tests in 0 suites passed after 0.001 seconds.
처음에는 거리 기대값을 “부산-후쿠오카 약 208km, 오차 1km”로 적었다가 테스트가 실패했습니다. 실제 값은 209,543m였습니다. 대략적인 값으로 테스트를 쓰면 이렇게 걸러지니, 기준값은 직접 계산해서 넣는 편이 안전합니다.
빌드된 목적 파일의 심볼은 2장에서 본 그대로입니다. C++ 코어 함수는 mangling된 이름, 다리층 함수는 _mn_... C 이름입니다. Swift 쪽이 찾는 것은 C 이름 두 개뿐입니다.
10. 자주 하는 실수 두 가지
실수 1. extern "C"를 빼먹었다
헤더와 구현에서 extern "C"를 지우고 다시 빌드해 봤습니다. swift build(라이브러리만 빌드)는 성공합니다. 링크가 일어나지 않기 때문입니다. 링크가 일어나는 swift test에서 이렇게 실패합니다.
Undefined symbols for architecture arm64:
  "_mn_average_speed", referenced from:
      static MiniNav.Nav.averageSpeed(...) throws(MiniNav.NavError) -> Swift.Double in MiniNav.o
  "_mn_haversine_distance", referenced from:
      static MiniNav.Nav.distance(...) -> Swift.Double in MiniNav.o
ld: symbol(s) not found for architecture arm64
이때 nm으로 보면 원인이 바로 보입니다.
$ nm -gU CMiniNav.o | grep mn_
00000000000000a0 T __Z16mn_average_speed13mn_coordinateS_dPd
0000000000000000 T __Z21mn_haversine_distance13mn_coordinateS_
함수는 분명히 있습니다. 다만 C++ 컴파일러가 이름을 __Z21mn_haversine_distance13mn_coordinateS_로 바꿔 버려서, Swift가 찾는 _mn_haversine_distance와 이름이 다릅니다(2장 그림의 빨간 경로). “Undefined symbols”인데 함수를 분명히 구현했다면, 가장 먼저 extern "C"를 의심하면 됩니다.
실수 2. C 헤더에 C++ 헤더를 include했다
C 헤더에서 C++ 타입을 쓰고 싶어서 #include <expected>를 넣으면 이렇게 됩니다.
error: clang dependency scanning failure: While building module 'CMiniNav' imported from module-include.input:1:
bindings/c/include/mininav_c.h:4:10: fatal error: 'expected' file not found
error: bindings/swift/Sources/MiniNav/MiniNav.swift:1:8 unable to resolve module dependency: 'CMiniNav'
<expected>는 분명히 있는 헤더인데 “file not found”가 납니다. 4장에서 본 대로 Swift는 공개 헤더를 C로 읽기 때문입니다. C 모드에서는 C++ 표준 라이브러리 헤더 경로를 찾지 않습니다. 공개 헤더에는 C만, C++는 .cpp와 include/ 쪽에만 둡니다.
| 증상 | 원인 | 확인 방법 |
|---|---|---|
swift build는 되는데 swift test나 앱 빌드에서 Undefined symbols |
extern "C" 빠짐 |
nm -gU로 __Z... 이름인지 |
fatal error: '<C++ 헤더>' file not found, could not build module |
공개 헤더가 C++ 헤더를 include | 공개 헤더의 #include 목록 |
Part 3. 실제 라이브러리 - marine-algorithms
MiniNav와 뼈대는 똑같습니다. 실제 라이브러리에서는 여기에 설계 규칙, 정확도 기준값, 빌드 두 갈래, 함정이 더해집니다.
11. 코어 설계 규칙
| 규칙 | 이유 |
|---|---|
| C++23 | std::expected를 쓰기 위해. Android NDK r26(clang 17, libc++ 17)과 Swift 패키지 양쪽에서 빌드됩니다 |
| 외부 의존성 없음 (테스트용 Catch2만) | 모바일 빌드에 끌고 갈 것이 없어야 합니다 |
| 공개 API는 SI 단위와 도(°) | 거리 m, 시간 s, 속도 m/s. 내부 계산만 라디안 |
순수 계산은 noexcept 자유 함수 |
상태가 없으니 클래스가 필요 없습니다. 필터처럼 상태가 필요한 것만 클래스로 |
실패는 std::expected로 반환 |
예외를 쓰지 않으니 C 경계에서 잡을 것도 없습니다 |
include/marine/geodesy.hpp (일부) - 코드 보기
namespace marine::geodesy {

/// 위도·경도(도 단위).
struct Coordinate {
    double latitude;
    double longitude;
};

/// 회전 타원체. 장반경 a(m)와 편평률 f.
struct Ellipsoid {
    double semi_major_axis;
    double flattening;
};

/// GPS가 쓰는 WGS84 타원체.
inline constexpr Ellipsoid kWGS84{6378137.0, 1 / 298.257223563};

enum class GeodesyError {
    /// 반복 계산이 수렴하지 않았다. 두 점이 거의 대척점일 때 생긴다.
    not_converged,
};

/// 실패하지 않는 계산: 값을 그대로 돌려준다.
double haversine_distance(Coordinate from, Coordinate to) noexcept;

/// 실패할 수 있는 계산: std::expected로 돌려준다.
std::expected<InverseSolution, GeodesyError>
vincenty_inverse(Coordinate from, Coordinate to,
                 const Ellipsoid& ellipsoid = kWGS84) noexcept;

} // namespace marine::geodesy
함수가 두 종류로 나뉩니다. MiniNav의 haversine_distance / average_speed와 같은 구도입니다.
- 하버사인은 지구를 구로 보고 닫힌 식으로 바로 계산합니다. 실패할 일이 없으니
double을 그대로 돌려줍니다. - Vincenty는 지구를 타원체(WGS84)로 보고 고정점 반복으로 답을 찾습니다. 두 점이 거의 지구 반대편(대척점)에 있으면 반복이 흔들리며 수렴하지 않습니다. 그래서
std::expected<InverseSolution, GeodesyError>를 돌려줍니다.
vincenty.cpp 반복 루프 - 코드 보기
for (;; ++iteration) {
    if (iteration == kMaxIterations)
        return std::unexpected(GeodesyError::not_converged);
    // ... λ 갱신 ...

    // 대척점 근처에서는 λ가 π를 넘어 흔들리며 수렴하지 않는다.
    if (std::fabs(lambda) > std::numbers::pi)
        return std::unexpected(GeodesyError::not_converged);
    if (std::fabs(lambda - previous) < kTolerance) break;
}
// ...
return InverseSolution{distance, initial_bearing, final_bearing};
12. 다리층 규칙
| 규칙 | 이유 |
|---|---|
값으로 넘길 수 있는 건 POD 구조체(ma_coordinate) |
수명 관리가 필요 없습니다 |
상태 있는 객체는 불투명 핸들 + ma_*_new / ma_*_free |
C++ 타입을 숨기고, 누가 해제하는지 분명히 합니다 |
실패할 수 있는 함수는 ma_status를 돌려주고 결과는 out 포인터에. 실패하면 out은 그대로 |
C·JNI·WASM은 C++ 예외를 받을 수 없습니다 |
| 실패하지 않는 함수는 결과를 값으로 | 쓰는 쪽이 상태를 확인할 필요가 없습니다 |
| 콜백을 두지 않습니다(pull 방식) | 거꾸로 넘어가는 콜백은 바인딩마다 가장 까다로운 부분입니다 |
MiniNav와 다른 점은 기본 인자 하나입니다. C++ vincenty_inverse에는 ellipsoid = kWGS84 기본값이 있지만 C에는 기본 인자가 없습니다. 그래서 C에는 ma_wgs84() 함수를 두고, Swift에서 ellipsoid: Ellipsoid = .wgs84로 기본값을 되살립니다.
marine_c.h / marine_c.cpp (일부) - 코드 보기
typedef enum ma_status {
    MA_OK = 0,
    MA_NOT_CONVERGED = 1,     /* Vincenty 역문제의 대척점 근처 */
    MA_INVALID_ARGUMENT = 2,  /* out 포인터가 NULL */
} ma_status;

ma_ellipsoid ma_wgs84(void);

ma_status ma_vincenty_inverse(ma_coordinate from, ma_coordinate to,
                              ma_ellipsoid ellipsoid, ma_inverse* out);
ma_status ma_vincenty_inverse(ma_coordinate from, ma_coordinate to,
                              ma_ellipsoid ellipsoid, ma_inverse* out) {
    if (!out) return MA_INVALID_ARGUMENT;
    const auto r = geo::vincenty_inverse(to_cpp(from), to_cpp(to), to_cpp(ellipsoid));
    if (!r) return to_c(r.error());   // 실패: out을 건드리지 않고 돌아간다
    *out = to_c(*r);                   // 성공했을 때만 쓴다
    return MA_OK;
}
public static func vincentyInverse(
    from: Coordinate, to: Coordinate, ellipsoid: Ellipsoid = .wgs84
) throws(GeodesyError) -> InverseSolution {
    var out = ma_inverse()
    let status = ma_vincenty_inverse(from.c, to.c, ellipsoid.c, &out)
    guard status == MA_OK else { throw GeodesyError(status) }
    return InverseSolution(out)
}
Swift에서 &out은 항상 유효한 포인터라 MA_INVALID_ARGUMENT는 여기까지 올 수 없습니다. 그래서 GeodesyError(status) 안에서 precondition으로 막아 둡니다. 도달할 수 없는 경우를 조용히 다른 오류로 바꾸지 않고, 일어나면 바로 드러나게 하는 것입니다.
13. 실패가 층을 넘는 방식
실패 하나를 세 층에 걸쳐 따라가 보겠습니다.
| 층 | 성공 | 실패 |
|---|---|---|
| C++ | std::expected에 값 |
std::unexpected(GeodesyError::not_converged) |
| C | MA_OK, 결과는 out에 |
MA_NOT_CONVERGED, out은 그대로 |
| Swift | 값을 반환 | throw GeodesyError.notConverged |
실패는 층을 넘을 때마다 그 언어에서 자연스러운 방식으로 바뀝니다. C++ 개발자는 expected를, C 개발자는 상태 코드를, Swift 개발자는 throws를 봅니다. 어느 층에서도 예외가 경계를 넘지 않습니다.
14. 빌드 두 갈래 - CMake와 SwiftPM
소스는 한 벌인데 빌드 시스템은 두 개입니다.
| CMake | SwiftPM | |
|---|---|---|
| 쓰는 곳 | C++ 테스트, 이후 Android NDK | iOS·macOS 앱 |
| 만드는 것 | 정적 라이브러리 marine(코어), marine_c(다리층) |
CMarineAlgorithms + MarineAlgorithms 모듈 |
| 컴파일 플래그 | -Wall -Wextra -Wpedantic -Werror -ffp-contract=off |
원격 의존성으로 쓰이려면 unsafeFlags를 쓸 수 없음 |
| 테스트 | Catch2 (ASan + UBSan) | Swift Testing |
CMakeLists.txt - 코드 보기
cmake_minimum_required(VERSION 3.24)
project(marine_algorithms VERSION 0.1.0 LANGUAGES CXX)

set(CMAKE_CXX_STANDARD 23)
set(CMAKE_CXX_STANDARD_REQUIRED ON)
set(CMAKE_CXX_EXTENSIONS OFF)

option(MARINE_BUILD_TESTS "Build C++ tests" ${PROJECT_IS_TOP_LEVEL})
option(MARINE_SANITIZE "Build with AddressSanitizer + UBSan" OFF)

if(MARINE_SANITIZE)
    add_compile_options(-fsanitize=address,undefined -fno-omit-frame-pointer)
    add_link_options(-fsanitize=address,undefined)
endif()

# C++ 코어
add_library(marine src/geodesy/haversine.cpp src/geodesy/vincenty.cpp)
target_include_directories(marine PUBLIC ${PROJECT_SOURCE_DIR}/include)
target_compile_options(marine PRIVATE -Wall -Wextra -Wpedantic -Werror -ffp-contract=off)

# C 다리층
add_library(marine_c bindings/c/marine_c.cpp)
target_include_directories(marine_c PUBLIC ${PROJECT_SOURCE_DIR}/bindings/c/include)
target_link_libraries(marine_c PRIVATE marine)
target_compile_options(marine_c PRIVATE -Wall -Wextra -Wpedantic -Werror)

if(MARINE_BUILD_TESTS)
    include(FetchContent)
    FetchContent_Declare(Catch2
        GIT_REPOSITORY https://github.com/catchorg/Catch2.git
        GIT_TAG v3.7.1
        GIT_SHALLOW TRUE)
    FetchContent_MakeAvailable(Catch2)

    enable_testing()
    add_executable(marine_tests
        tests/cpp/haversine_test.cpp tests/cpp/vincenty_test.cpp
        tests/cpp/units_test.cpp tests/cpp/c_api_test.cpp)
    target_link_libraries(marine_tests PRIVATE marine marine_c Catch2::Catch2WithMain)
    include(Catch)
    catch_discover_tests(marine_tests)
endif()
marine_c가 marine을 PRIVATE로 링크하는 점을 보면, 다리층을 쓰는 쪽에는 C++ 헤더 경로가 전파되지 않습니다. SwiftPM의 publicHeadersPath / headerSearchPath 구분과 같은 일을 CMake에서 하는 것입니다.
15. 테스트는 층마다 맡는 것이 다르다
같은 내용을 세 층에서 반복해서 테스트하지 않습니다. 층마다 맡는 질문이 다릅니다.
| 층 | 묻는 것 | 도구 |
|---|---|---|
| C++ | 알고리즘이 정확한가 | Catch2, 공개 기준값(GeodTest) |
| C API | 코어와 같은 값을 돌려주는가 | Catch2 |
| Swift | 바인딩이 제대로 이어졌는가 | Swift Testing(@Test) |
C++ - 공개 기준값과 비교
정확도 기준값은 GeographicLib이 공개한 측지선 테스트 데이터 GeodTest에서 400쌍을 가져왔습니다.
vincenty_test.cpp - 코드 보기
TEST_CASE("vincenty_inverse: 수렴하면 GeodTest와 맞고, 실패는 대척점 근처에서만 난다") {
    const auto cases = marine::test::load_geodtest();
    REQUIRE(cases.size() == 400);

    int failures = 0;
    double worst_distance = 0, min_failed_arc = 180;
    for (const auto& c : cases) {
        const auto r = vincenty_inverse({c.lat1, c.lon1}, {c.lat2, c.lon2});
        if (!r) {
            CHECK(r.error() == GeodesyError::not_converged);
            ++failures;
            min_failed_arc = std::min(min_failed_arc, c.a12);
            continue;
        }
        worst_distance = std::max(worst_distance, std::fabs(r->distance - c.s12));
    }
    CHECK(worst_distance < 1e-3);
    // 실패는 보조 구 위의 호가 179도를 넘는(대척점에서 1도 안쪽) 경우에만.
    CHECK(min_failed_arc > 179);
}
이 테스트는 “정확하다”만 보지 않고 “실패는 대척점 근처에서만 난다”도 같이 확인합니다. 실패를 허용하는 함수라면, 실패가 엉뚱한 곳에서 나지 않는다는 것까지 테스트해야 합니다.
ASan + UBSan을 켜고 돌린 결과입니다.
vincenty_inverse: failures=66, min failed a12=179.542755, worst distance error=7.813e-05 m
vincenty_direct: worst position error=9.034e-05 m
===============================================================================
All tests passed (539 assertions in 13 test cases)
| 수렴 | 최대 오차 | 실패한 쌍 | |
|---|---|---|---|
| 역문제 (두 점 → 거리·방위) | 334 / 400 | 0.078mm | 66쌍, 모두 보조 구 위 호 179.54° 이상(대척점 근처) |
| 정문제 (출발점·방위·거리 → 도착점) | 400 / 400 | 0.090mm | 없음 |
C API - 코어와 같은지만
SECTION("수렴하지 않으면 MA_NOT_CONVERGED, out은 그대로") {
    ma_inverse out{-1, -1, -1};
    CHECK(ma_vincenty_inverse({0, 0}, {0.5, 179.7}, ma_wgs84(), &out) == MA_NOT_CONVERGED);
    CHECK(out.distance == -1);
}
다리층 테스트는 정확도를 다시 재지 않고 ma_haversine_distance(...) == geo::haversine_distance(...)처럼 코어 결과와 비트 단위로 같은지만 봅니다. 그리고 “실패하면 out은 그대로” 규칙을 여기서 고정합니다.
Swift - 이어졌는지만
Swift 쪽 11개 테스트는 “부산-후쿠오카 거리가 맞는 범위인가”, “대척점에서 throw가 나오는가” 정도만 봅니다. 정확도는 이미 C++에서 0.1mm 단위로 확인했으니까요.
$ swift test
✔ Suite UnitsTests passed after 0.001 seconds.
✔ Suite GeodesyTests passed after 0.001 seconds.
✔ Test run with 11 tests in 2 suites passed after 0.001 seconds.
16. 데모 앱에서 확인하기
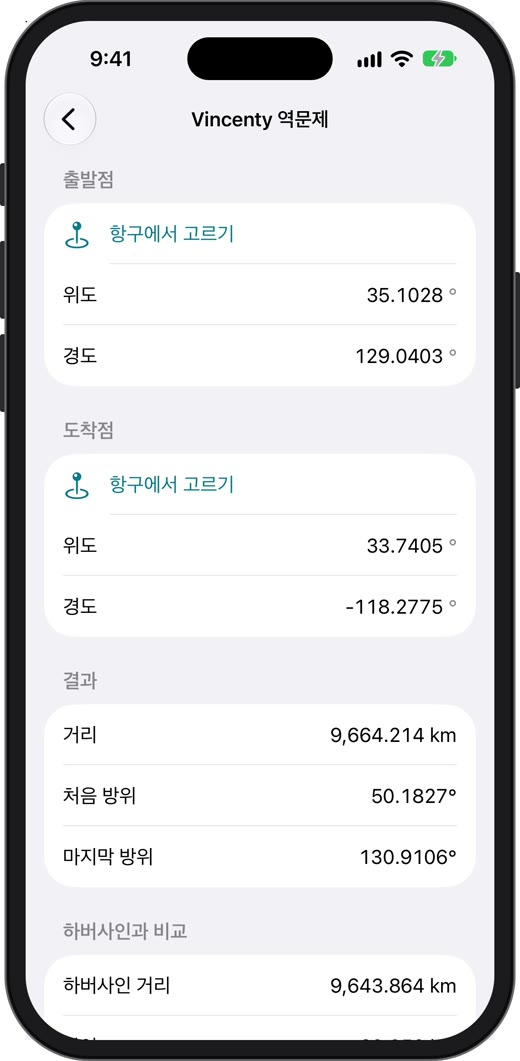
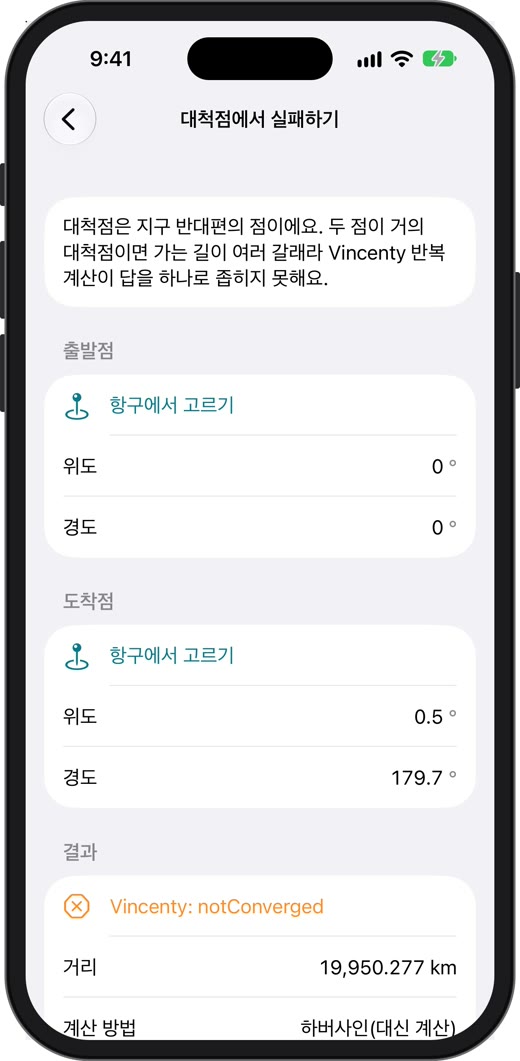
레포의 demo/에는 이 라이브러리를 로컬 패키지로 가져다 쓰는 SwiftUI 데모 앱이 있습니다. 앱 코드는 import MarineAlgorithms만 하고, C나 C++는 전혀 보지 않습니다. iPhone 17 시뮬레이터(iOS 27)에서 실행한 화면입니다.
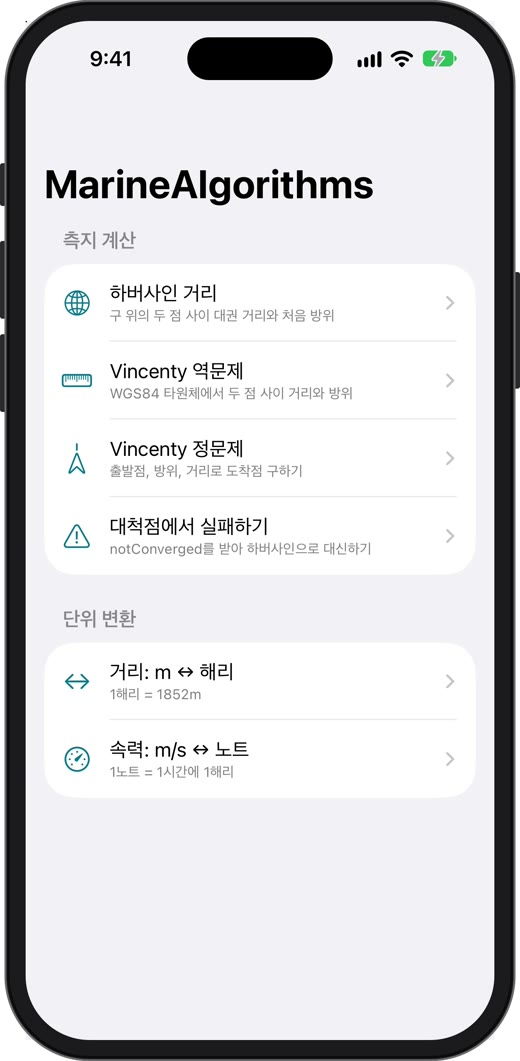
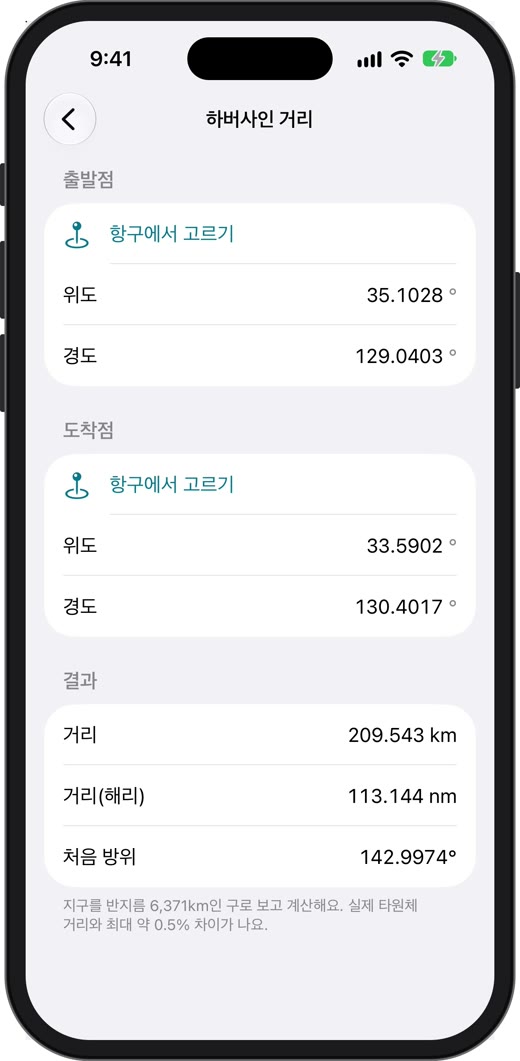
| 화면 | 값 | 확인할 것 |
|---|---|---|
| 하버사인 | 부산 → 후쿠오카 209.543km (113.144해리), 처음 방위 142.9974° | MiniNav 테스트 값과 같다. 같은 공식, 같은 반경 |
| Vincenty 역문제 | 부산 → LA 9,664.214km, 하버사인 9,643.864km | 타원체와 구의 차이가 약 20km(0.2%) |
| 대척점 | (0, 0) → (0.5, 179.7): notConverged, 하버사인으로 19,950.277km |
C++의 std::unexpected가 Swift catch까지 왔다 |
마지막 화면이 13장의 실패 경로가 실제 앱에서 동작하는 모습입니다. 앱 코드는 이것뿐입니다.
do {
    d = try Geodesy.vincentyInverse(from: a, to: b).distance
} catch .notConverged {
    d = Geodesy.haversineDistance(from: a, to: b)
}
17. 실제로 걸렸던 함정들
FMA가 같은 점의 거리를 0이 아니게 만든다
컴파일러는 a * b + c를 FMA(fused multiply-add) 명령 하나로 합칠 수 있습니다. 반올림을 한 번만 하니 보통은 더 정확하지만, 두 값이 서로 지워지도록 짠 식에서는 오히려 결과가 어긋납니다. 같은 점 사이의 거리가 정확히 0이 아니게 되는 식입니다.
CMake에는 -ffp-contract=off를 줬는데, SwiftPM에는 같은 플래그를 줄 마땅한 방법이 없습니다. unsafeFlags가 있지만 이걸 쓰면 다른 패키지가 이 패키지를 원격 의존성으로 가져올 수 없습니다. 그래서 소스 파일에 직접 적었습니다.
// 곱셈·덧셈을 FMA 하나로 합치지 않는다. SwiftPM은 컴파일 플래그를 줄 수 없어 소스에 둔다.
#if defined(__clang__)
#pragma clang fp contract(off)
#endif
빌드 시스템이 두 개면 한쪽에만 준 컴파일 플래그는 없는 것과 같다고 보는 게 안전합니다. 결과에 영향을 주는 설정은 소스에 두는 편이 낫습니다.
반올림 때문에 생기는 NaN과 360°
부동소수점 계산에서는 수학적으로 불가능한 값이 나옵니다.
// 하버사인: 반올림 오차로 a가 1을 살짝 넘으면 sqrt(1 - a)가 NaN이 된다.
const double c = 2 * std::atan2(std::sqrt(a), std::sqrt(std::fmax(0.0, 1 - a)));

// 방위를 [0, 360)으로: -1e-20 + 360처럼 반올림으로 360이 되는 경우.
inline double normalize_bearing(double degrees) noexcept {
    double r = std::fmod(degrees, 360.0);
    if (r < 0) r += 360.0;
    return r >= 360.0 ? 0.0 : r + 0.0;   // + 0.0은 -0.0을 0.0으로
}
API 문서에 “방위는 [0, 360)”이라고 적었다면, 360.0이나 -0.0이 나오지 않는다는 것까지 코드로 보장해야 합니다. 다른 언어로 넘어간 뒤에 == 0 비교나 switch가 어긋나면 원인을 찾기가 훨씬 어렵습니다.
Linux에서 std::expected가 없다
CI는 Ubuntu에서 돌립니다. macOS의 Swift 툴체인은 libc++를 쓰지만 Linux의 Swift는 시스템 libstdc++를 씁니다. std::expected는 libstdc++ 12부터 들어왔기 때문에, 오래된 이미지에서는 C++ 타겟이 빌드되지 않습니다. 그래서 Ubuntu 24.04(libstdc++ 13) 기반 Swift 이미지를 씁니다.
swift:
  runs-on: ubuntu-latest
  container: swift:6.2-noble  # Ubuntu 24.04: libstdc++ 13에 std::expected가 있다
Swift에서 UBSan을 켜면 링크 오류
C++는 ASan + UBSan으로 돌리는데, Swift 테스트에서도 C++ 코드까지 검사하고 싶었습니다. 그런데 기본 빌드 시스템으로 --sanitize=undefined를 주면 UBSan 런타임이 링크되지 않아 링크 오류가 납니다. 빌드 시스템을 native로 바꾸면 됩니다.
swift test --build-system native --sanitize=address --sanitize=undefined
18. 다음 단계 - 상태 있는 객체
지금까지는 상태 없는 계산만 있어서 C 다리층이 쉬웠습니다. 값 구조체를 넘기고 값이나 상태 코드를 받으면 끝입니다.
로드맵의 다음 모듈들은 C 다리층에 새로운 모양을 하나씩 추가합니다.
| 버전 | 모듈 | 새로 생기는 C 다리층 모양 |
|---|---|---|
| 0.1 | 기반 + 대권 거리 | 값 구조체 + 자유 함수 |
| 0.2 | geodesy 완성 |
실패를 알리는 ma_status |
| 0.3 | collision CPA/TCPA |
결과 구조체 |
| 0.4 | motion 운동 예측 |
|
| 0.5 | filter 칼만 필터 |
불투명 핸들 + new/free |
| 0.6 | interpolation 위치 보간기 |
0.5의 칼만 필터는 측정이 들어올 때마다 내부 상태가 바뀌는 상태 있는 객체입니다. 3장 표의 “클래스는 경계를 넘을 수 없다 → 불투명 핸들”이 처음 쓰입니다. 아직 구현 전이지만 설계 규칙대로라면 이런 모양이 됩니다.
계획: 불투명 핸들 - 코드 보기
/* 계획: 구현 전 */
typedef struct ma_filter ma_filter;          /* 내용은 C++만 안다 */

ma_filter* ma_filter_new(void);
ma_status  ma_filter_update(ma_filter* f, /* 측정값 */ ...);
void       ma_filter_free(ma_filter* f);
// 계획: 네이티브 자원을 쥔 타입만 class + deinit
public final class KalmanFilter {
    private let handle: OpaquePointer
    init() { handle = ma_filter_new() }
    deinit { ma_filter_free(handle) }
}
C 쪽은 ma_filter가 무엇인지 모르고 포인터만 들고 다닙니다(Swift에서는 OpaquePointer). 메모리는 C++가 만들고 C++가 지우며, Swift는 deinit에서 해제를 부르기만 합니다. 값 타입(struct)을 쓰던 Swift 쪽이 여기서 처음으로 class를 씁니다. 구조체로 두면 복사될 때 같은 핸들을 두 번 해제하게 되니까요.
정리
- C++ 함수는 이름이 mangling되어 다른 언어가 찾을 수 없습니다.
extern "C"로 C 이름을 내보내고, 시그니처에는 C 타입만 씁니다. - Swift는
publicHeadersPath의 헤더를 C로 읽습니다. 공개 헤더에는 C만, C++는.cpp와headerSearchPath쪽에만 둡니다. - C++ interop으로 바로 부를 수도 있지만, interop은 쓰는 쪽 앱까지 전염됩니다. 배포하는 라이브러리라면 C 다리층이 쓰는 쪽을 편하게 합니다.
- 실패는 층마다 그 언어의 방식으로 바꿉니다. C++
std::expected→ C 상태 코드 + out 포인터 → Swift typed throws. 예외는 경계를 넘지 않습니다. - 테스트는 층마다 맡는 질문이 다릅니다. 정확도는 C++에서, 다리층은 코어와 같은지, Swift는 이어졌는지만 봅니다.
- 빌드 시스템이 둘이면 결과에 영향을 주는 설정은 소스에 둡니다.
| 에러 메시지 | 먼저 볼 곳 |
|---|---|
Undefined symbols ... "_xx_함수" |
extern "C", nm -gU로 심볼 이름 |
'<C++ 헤더>' file not found, could not build module |
공개 헤더의 #include |
module 'X' was built with C++ interoperability enabled |
쓰는 쪽 타겟의 interoperabilityMode |
다음 글에서는 0.3의 CPA/TCPA를 구현하면서, 위경도를 국지 평면(ENU)으로 바꿔 상대 운동을 푸는 과정을 정리해 보겠습니다.
참고
- indextrown/marine-algorithms
- Swift.org - Mixing Swift and C++
- Swift Package Manager - PackageDescription (target, publicHeadersPath)
- Clang - Modules (module map)
- cppreference - std::expected
- cppreference - Language linkage (extern “C”)
- Swift Evolution SE-0413 Typed throws
- T. Vincenty, Direct and inverse solutions of geodesics on the ellipsoid with application of nested equations, Survey Review 23(176), 88-93 (1975)
- GeographicLib - Test data for geodesics (GeodTest)